loader

Prise en main du robot NAO avec Vittascience

Cette ressource à pour objectif la prise en main du robot NAO. En quelques minutes, apprenez à maitriser le robot NAO sur l'interface vittascience. Comment s'y connecter, comment envoyer un programme et bien plus encore

Pour connecter le robot NAO à l'interface Vittascience, vous devez utiliser une application compagnon (Companion Application), qui sert de passerelle entre l'interface web et le robot. Assurez-vous que le robot NAO et votre ordinateur sont connectés au même réseau local (Wi-Fi ou Ethernet). Pour plus de détails, veuillez consulter cette documentation.

  1. Cliquez sur le menu déroulant dans l'interface Vittascience.
  2. Sélectionnez le lien correspondant à votre système d'exploitation :
    • .dmg pour macOS.
    • .exe pour Windows.
    • .deb pour Linux


Remarque : L'application et le code source sont également disponibles ici.
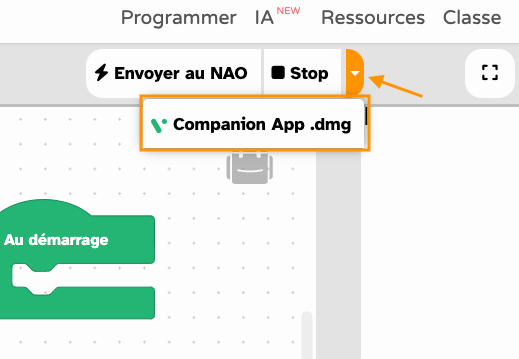
Télécharger la companion App

Une fois l'application téléchargée :
  1. Ouvrez-la.
  2. Sélectionnez la carte correspondant au robot NAO.
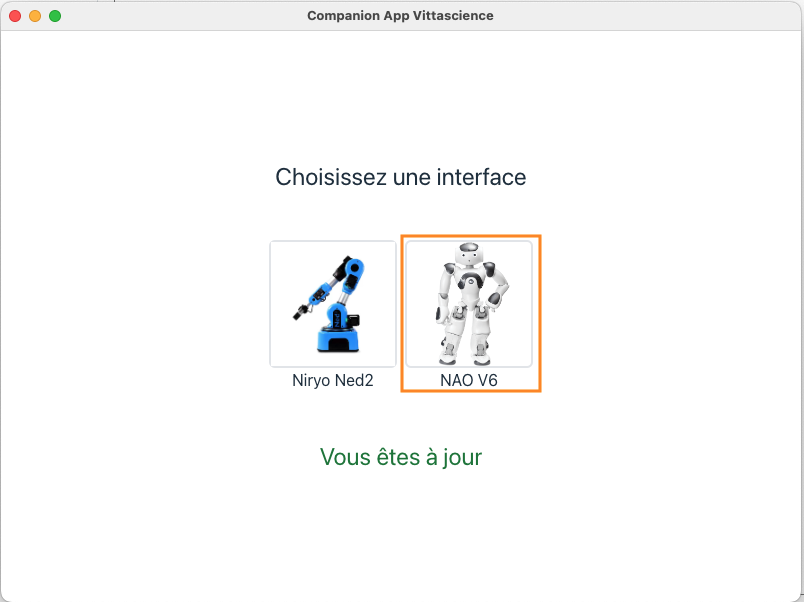
App companion

L'application doit rester ouverte pendant toute la durée de l'utilisation de l'interface Vittascience. Vous pouvez cependant réduire sa fenêtre.Lorsque le robot NAO est sélectionné :
  1. Retournez sur l'interface Vittascience.
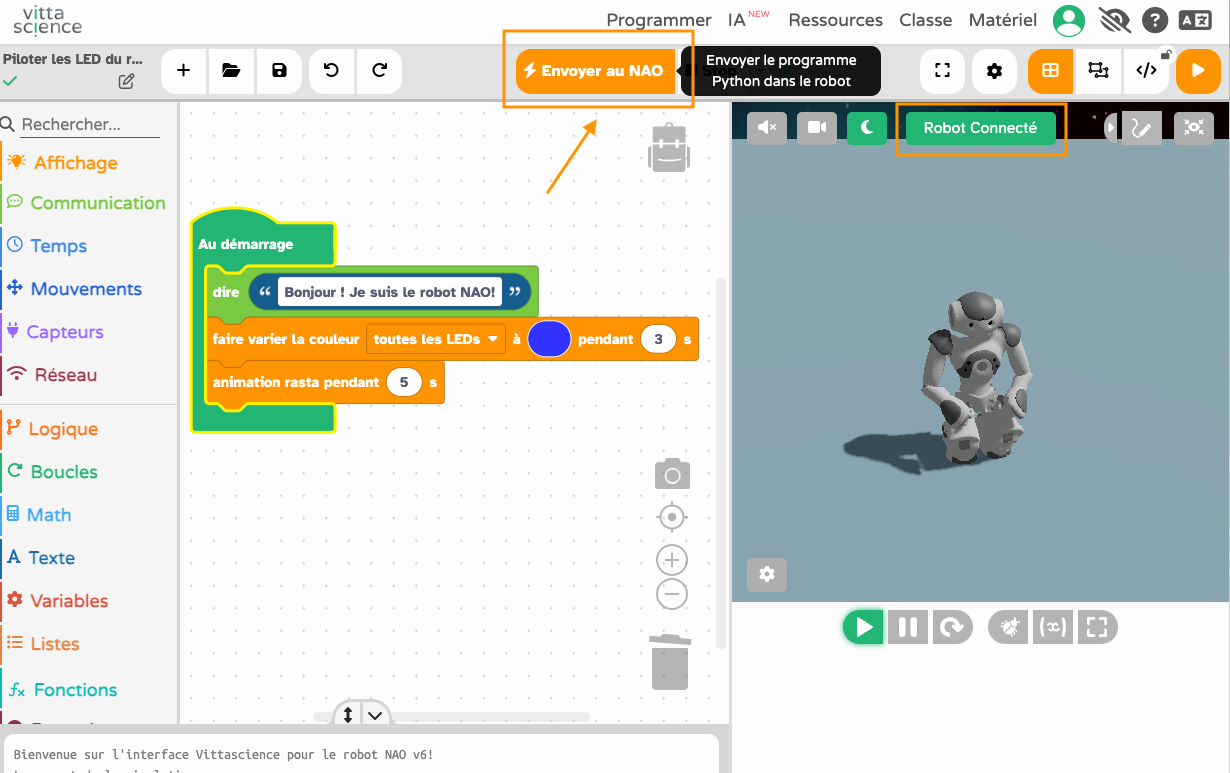
  2. Cliquez sur le bouton "Envoyer au NAO".
  3. Une pop-up apparaîtra, vous demandant d'entrer l'adresse IP de votre robot (obtenez-la en appuyant sur le bouton du torse de NAO). 
  4. Cliquez sur "Se connecter".

Remarque : Le mot de passe et le nom d'utilisateur du robot NAO doivent être ceux par défaut ("nao" et "nao"). Si tout est correctement configuré, la pop-up se fermera automatiquement, confirmant que la connexion est réussie.

⚠️ Avertissement
Lors de la connexion avec Vittascience, NAO quitte automatiquement le mode solitaire. Pendant ce processus, NAO passe en mode veille (standby), et ses moteurs sont relâchés (destiff) à la fin.
Si vous souhaitez que NAO retourne en mode solitaire après la connexion, vous pouvez appuyer deux fois sur le bouton situé sur son torse.
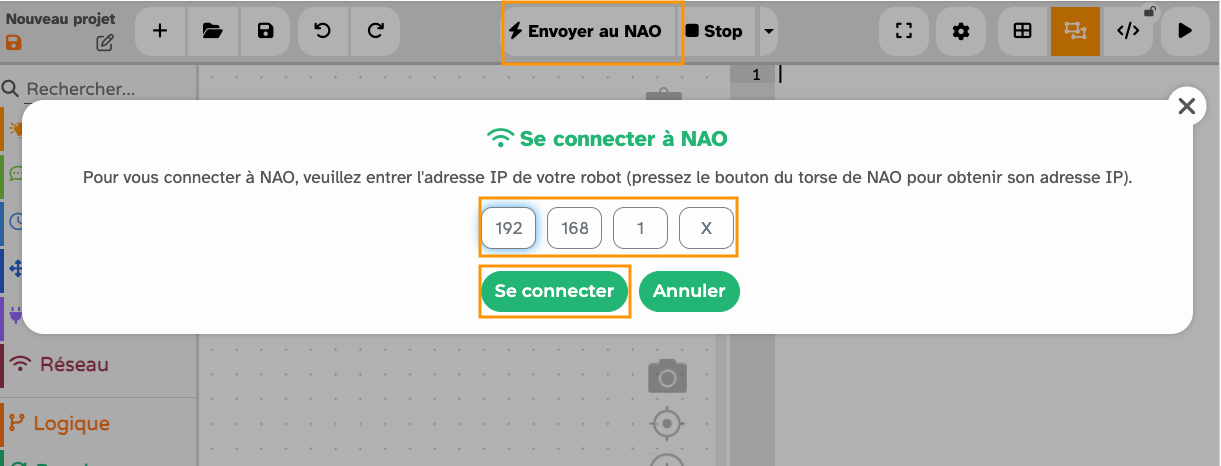
connexion

L'interface Vittascience vous permet de simuler vos programmes avant de les envoyer sur le robot NAO. Cette fonctionnalité est idéale pour tester et ajuster vos blocs sans utiliser directement le robot.Pour créer et simuler un programme :
  1. Sélectionnez des blocs dans la boîte à outils Blockly située à gauche de l'interface.
  2. Faites un glisser-déposer des blocs dans l’espace de travail et placez-les dans le bloc "au démarrage" déjà présent.

Chaque fois qu’un nouveau bloc est ajouté à l’espace de travail, la simulation se lance automatiquement en arrière-plan.Pour visualiser la simulation :
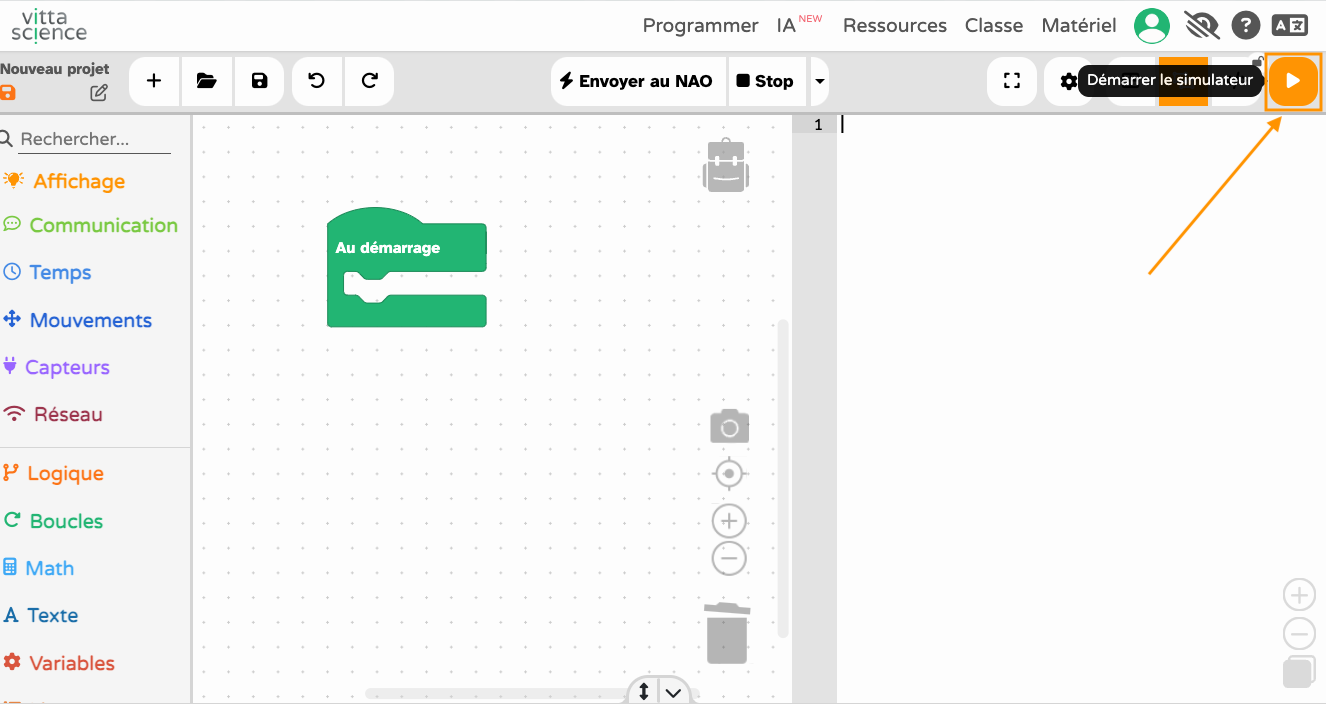
  1. Cliquez sur le bouton Play situé en haut à droite de la barre de navigation.

Cela vous permettra de voir le comportement du robot directement dans l’environnement de simulation.simulation

Voici un exemple de programme simple pour piloter les LED du robot NAO sur l'interface Vittascience :

Une fois que vous êtes satisfait de votre programme et que vous êtes déjà connecté au robot :
  1. Cliquez sur le bouton "Envoyer au NAO".
  2. Si le robot est en position de repos, il se lèvera automatiquement avant de commencer l'exécution du programme.

Pendant que le programme s’exécute, vous pouvez suivre son déroulement dans la console. Une fois le programme terminé, un message s’affichera pour indiquer que l’exécution est terminée.


Envoyer un programme au robot NAO

Licence d'utilisation

Licence Creative Commons

Cette ressource est mise à disposition selon les termes de la Licence Creative Commons Attribution - Partage dans les Mêmes Conditions 2.0 France